感知与现实锚定
融合视觉、音频、毫米波、环境传感器与设备事件,并将每一条证据准确关联到真实的房间、人员与物体。
 AI 原生住宅系统livelargetech.com
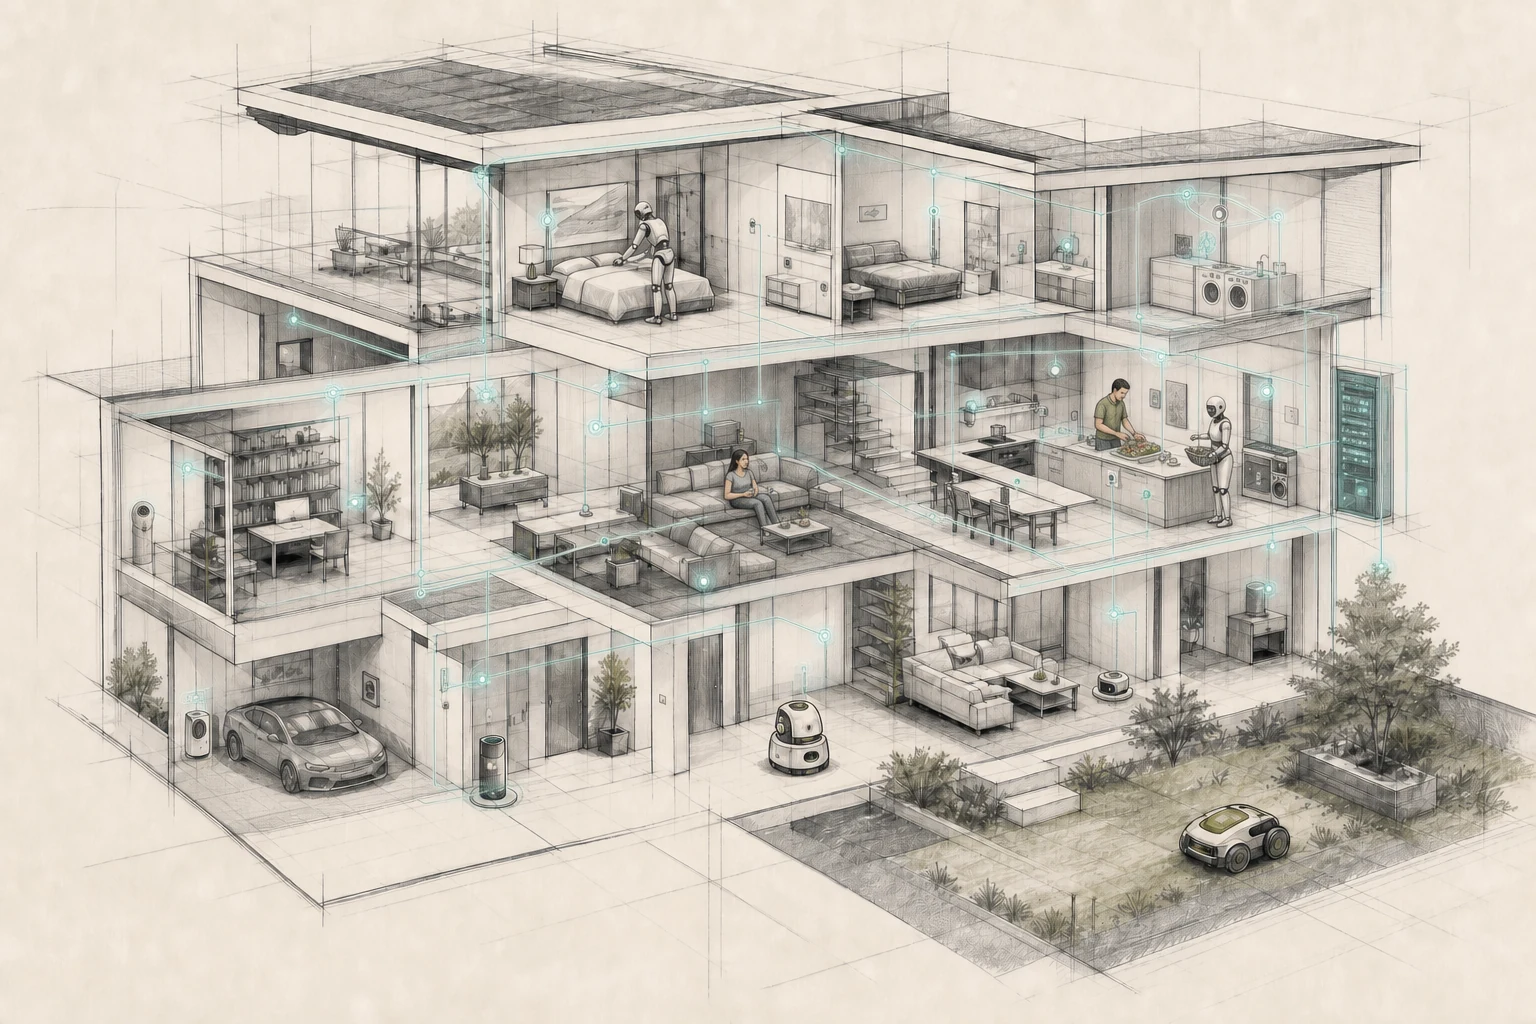
家,不是一堆智能设备的堆砌。
今天,每个设备只看见自己的传感器,每台机器人进入一个家时也几乎都要从零开始。HomeOS 补上缺失的公共层:完整家庭语义空间模型、长期 Home Memory、身份与权限、规划、执行和结果验证,让设备、服务与机器人基于同一事实协同工作。
融合视觉、音频、毫米波、环境传感器与设备事件,并将每一条证据准确关联到真实的房间、人员与物体。
持续校准并更新整个家的空间语义模型,而不是停留在单个设备状态或单路摄像头视角。
长期记住身份、状态、习惯、变化与置信度,并支持检索、纠错、回放和评测。
把人的意图转化为具备权限约束的计划,协同执行、验证物理结果、处理失败,并将结果写回系统。
为人、设备、服务和机器人提供统一且可理解的协作方式:请求、澄清、执行与反馈,同时始终由用户掌控。
家庭智能的闭环,意味着每次行动都经过现实锚定、权限确认、执行验证与结果回写,让家在持续使用中变得更安全、更懂人。
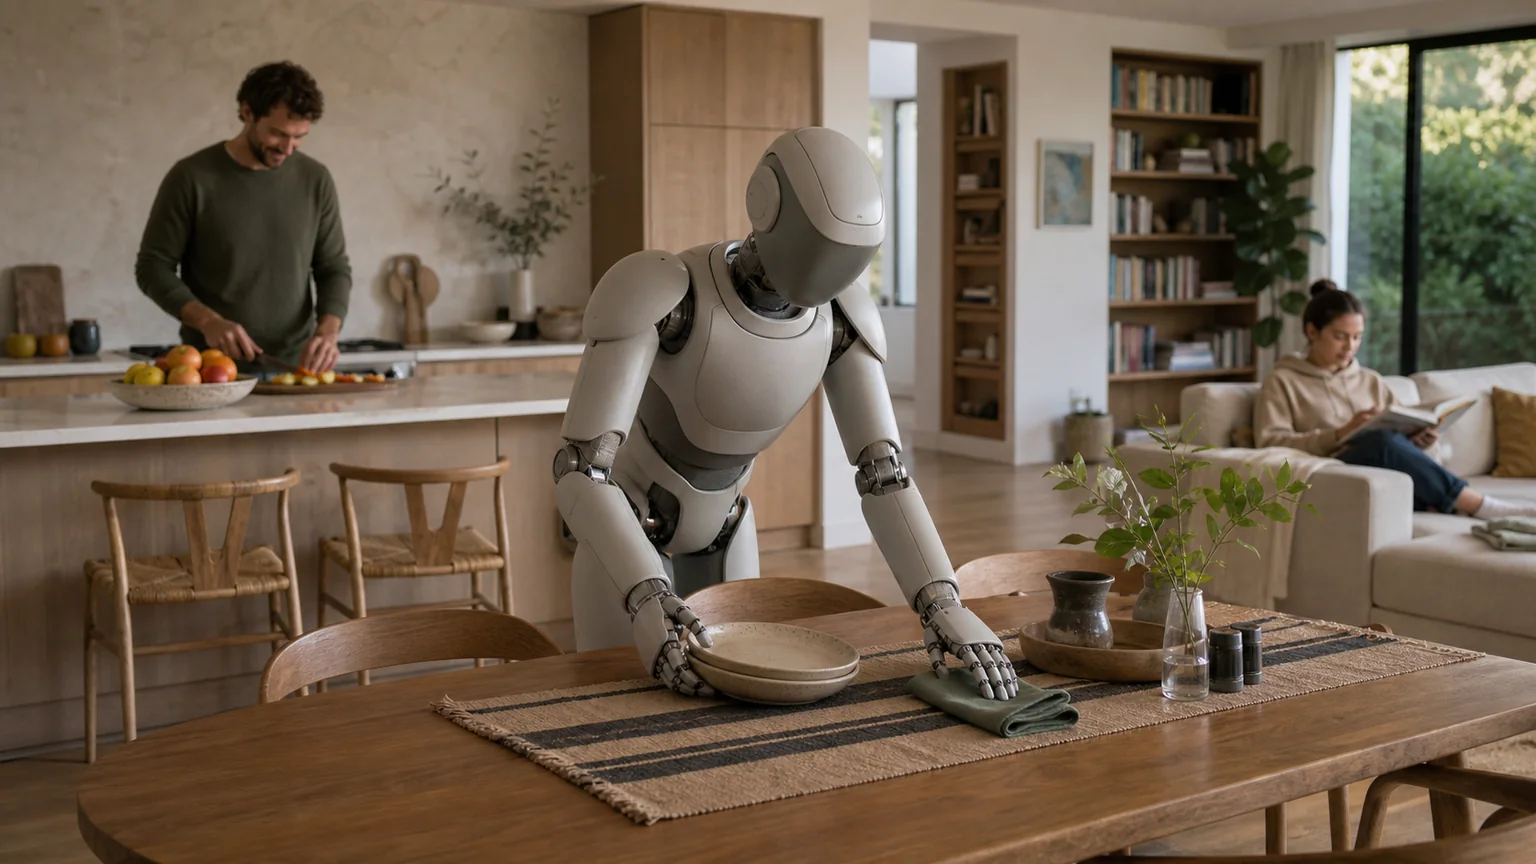
成熟的人形机器人具备移动、操作、感知和自身局部规划能力。但仅靠机器人本体,它仍不了解这个家的人员关系、物品历史、设备状态、隐私规则,以及住户对“任务完成”的真实定义。
HomeOS 把住户意图转化为同步的任务契约:涉及谁和什么、去哪里、哪些行为被允许、可以协同哪些设备与服务,以及如何验证任务已经真正完成。
机器人专注物理执行,HomeOS 则持续管理家庭上下文、权限、协同与记忆。家不是机器人的背景,而是具身智能持续学习、协同和完成任务的终极环境。HomeOS 向具身智能体提供空间模型、记忆、权限、设备状态与完成标准,让它在真实生活中安全工作。
人员、物品与设备 ID,以及实时位置、状态、变化、可供性、置信度和证据。
地图版本、坐标系、房间拓扑、目标位置或区域、可达范围与动态障碍。
与当前任务相关的 Home Memory、近期变化,以及家庭设备和服务的实时状态。
授权范围、隐私边界、禁入区域与禁止动作、确认要求和安全策略。
任务 ID、结构化目标、约束、依赖、有效期、完成条件、降级与恢复方案。
接受、执行、暂停、完成或失败;位姿、进度、证据、异常、已验证结果及系统回写。
告诉我们你做过什么、希望负责系统中的哪一部分,以及为什么智能应该走出屏幕、进入真实世界。
团队核心研发团队位于广州、北京
岗位职级与职责将围绕你能负责的系统边界共同定义
流程若方向匹配,我们会回复团队、地点与面试安排